




Spinta verso l’autonomia: cosa significa davvero “totale”
Quando si parla di guida autonoma totale, l’espressione viene spesso usata come slogan, ma tecnicamente indica un sistema capace di gestire l’intero compito di guida in modo affidabile, in un’ampia varietà di scenari, senza richiedere l’intervento umano. Nella classificazione più comune, si fa riferimento ai livelli di automazione: ai livelli intermedi l’auto può sterzare e regolare velocità, ma il conducente resta responsabile; ai livelli più alti, invece, la responsabilità operativa passa al sistema in condizioni definite. Il punto critico, oggi, è proprio questo: trasformare un insieme di funzioni avanzate in un comportamento coerente, prevedibile e verificabile.
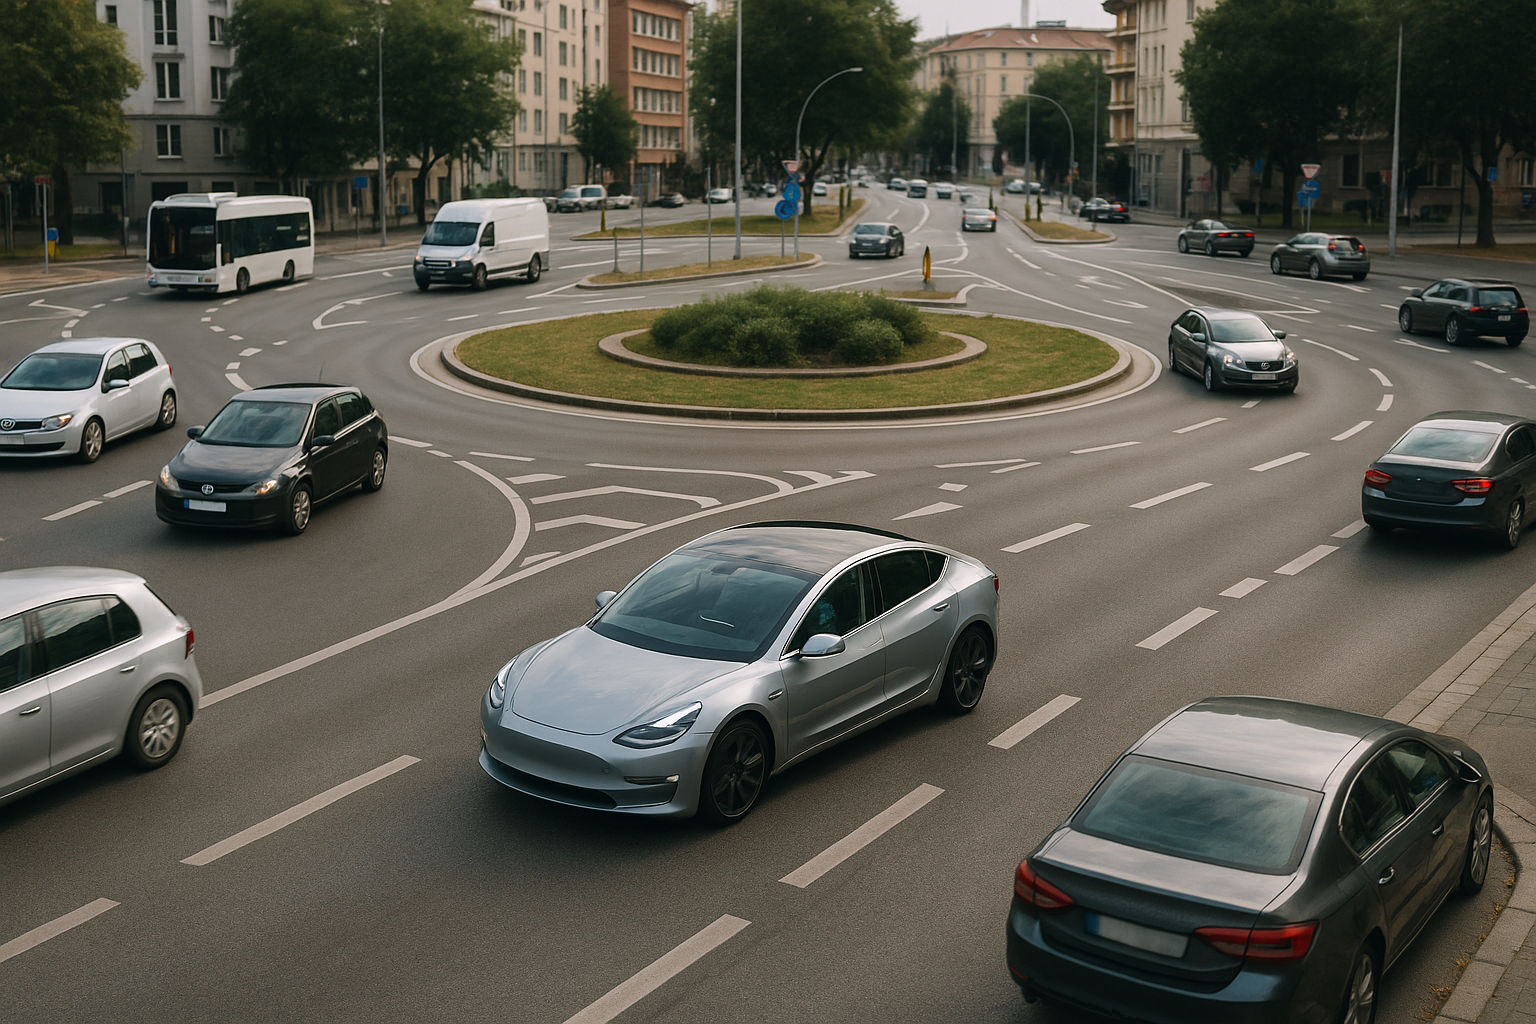
In Europa l’attenzione cresce perché l’ambiente stradale è più “frastagliato” rispetto ad altre aree: segnaletica non sempre uniforme, strade storiche, rotonde complesse, cantieri frequenti e una convivenza intensa con utenti vulnerabili come ciclisti e monopattini. È un banco di prova utile, ma anche severo: qui un sistema deve dimostrare non solo capacità di riconoscimento, bensì ragionamento contestuale e gestione delle eccezioni.
Perché i test europei sono più difficili (e più interessanti)
I test in Europa aumentano perché la varietà di situazioni reali accelera l’apprendimento e mette in luce i limiti. Un esempio concreto: una corsia che “scompare” per lavori stradali richiede una lettura rapida di coni, cartelli temporanei e comportamento degli altri veicoli. In molte città europee, inoltre, le intersezioni non sono standard: svolte strette, visibilità ridotta, precedenze implicite. Qui la guida autonoma non può basarsi solo su regole rigide; serve un equilibrio tra prudenza e decisione.
A complicare il quadro c’è la dimensione normativa. In Europa si tende a richiedere una tracciabilità più forte: cosa ha visto il sistema, perché ha scelto una traiettoria, come gestisce il passaggio di controllo. Questo spinge verso approcci più misurabili e auditabili, dove la prestazione non è solo “sembra guidare bene”, ma è dimostrabile con metriche e procedure.
Sensori, mappe e intelligenza artificiale: i tre pilastri che si scontrano con la realtà
Un sistema di guida autonoma combina tipicamente tre elementi: percezione, localizzazione e pianificazione. La percezione è la capacità di “vedere” l’ambiente tramite sensori e trasformarlo in oggetti e traiettorie: veicoli, pedoni, semafori, corsie. La localizzazione è sapere dove si è, con precisione sufficiente a scegliere corsie e manovre. La pianificazione è decidere cosa fare: accelerare, frenare, cambiare corsia, dare precedenza.
In Europa, questi tre pilastri si scontrano spesso con dettagli banali ma decisivi: pioggia fine che sporca i sensori, segnaletica orizzontale consumata, strade con linee multiple e contraddittorie. Le mappe ad alta definizione aiutano, ma non possono essere l’unico appiglio: i cantieri cambiano la geometria in pochi giorni. Per questo la tendenza è aumentare la robustezza della percezione e della pianificazione, puntando su modelli di machine learning capaci di generalizzare.
Dati di guida e addestramento: perché la qualità vale più della quantità
L’addestramento dei modelli dipende dai dati: situazioni reali, casi rari, errori. Ma “più dati” non significa automaticamente “più sicurezza”. Conta la copertura dei casi difficili: attraversamenti improvvisi, veicoli fermi in curva, semafori parzialmente occlusi, pedoni che esitano. In Europa, l’eterogeneità urbana genera molti di questi casi, e rende preziosi i test perché producono esempi che altrove sono meno frequenti.
Un tema centrale è la gestione dei corner case, cioè situazioni rare ma ad alto rischio. Qui servono strategie multiple: simulazione, raccolta mirata, validazione. La simulazione permette di ripetere lo stesso scenario migliaia di volte variando dettagli (meteo, luce, comportamento degli altri). La raccolta mirata, invece, cerca eventi specifici: ad esempio rotonde multilivello o incroci con precedenza non intuitiva. La validazione, infine, deve misurare non solo l’assenza di incidenti, ma anche indicatori come frenate brusche, esitazioni e comfort.
Sicurezza funzionale, responsabilità e “handover”: il nodo più delicato
Anche quando il sistema guida bene, resta il problema della responsabilità e del passaggio di controllo. L’handover è la procedura con cui il veicolo chiede al conducente di riprendere la guida. Se avviene troppo spesso, l’esperienza è stressante; se avviene troppo tardi, diventa pericoloso. In Europa il tema è particolarmente sensibile perché la regolazione tende a chiedere che le modalità operative siano chiare e che il conducente sia informato in modo inequivocabile.
Dal punto di vista tecnico, la sicurezza non è solo “non sbagliare”, ma degradare bene: se un sensore è parzialmente accecato o la situazione è ambigua, il sistema deve scegliere una strategia conservativa, mantenere margini, e comunicare correttamente lo stato. Questo rientra nella sicurezza funzionale, cioè l’insieme di metodi che garantiscono che un guasto o un’incertezza non portino a comportamenti pericolosi.
Cosa aspettarsi nei prossimi mesi: più test, più limiti dichiarati, meno promesse vaghe
L’aumento dei test europei suggerisce una fase di consolidamento: meno “magia”, più ingegneria e procedure. È plausibile vedere un miglioramento graduale in scenari tipici europei (rotonde, corsie strette, traffico misto), ma anche una comunicazione più precisa sui limiti: dove il sistema è affidabile, dove richiede supervisione, quali condizioni meteo lo penalizzano.
Per chi segue il tema da appassionato, il punto interessante non è l’annuncio roboante, ma la capacità di dimostrare affidabilità su strade reali, con metriche e trasparenza. Un riferimento utile per capire come vengono definiti e valutati i livelli di automazione è la pagina della classificazione dei livelli di guida autonoma su standard e livelli di automazione, che aiuta a distinguere tra assistenza avanzata e autonomia vera.
Se i test continueranno ad aumentare, il vero salto di qualità arriverà quando la guida automatizzata non sarà solo “capace”, ma anche prevedibile, spiegabile e adattabile alle eccezioni quotidiane del traffico europeo.
Le informazioni riportate hanno finalità divulgative e possono variare in base a normative locali, aggiornamenti software e condizioni operative; non sostituiscono indicazioni ufficiali o formazione alla guida.