




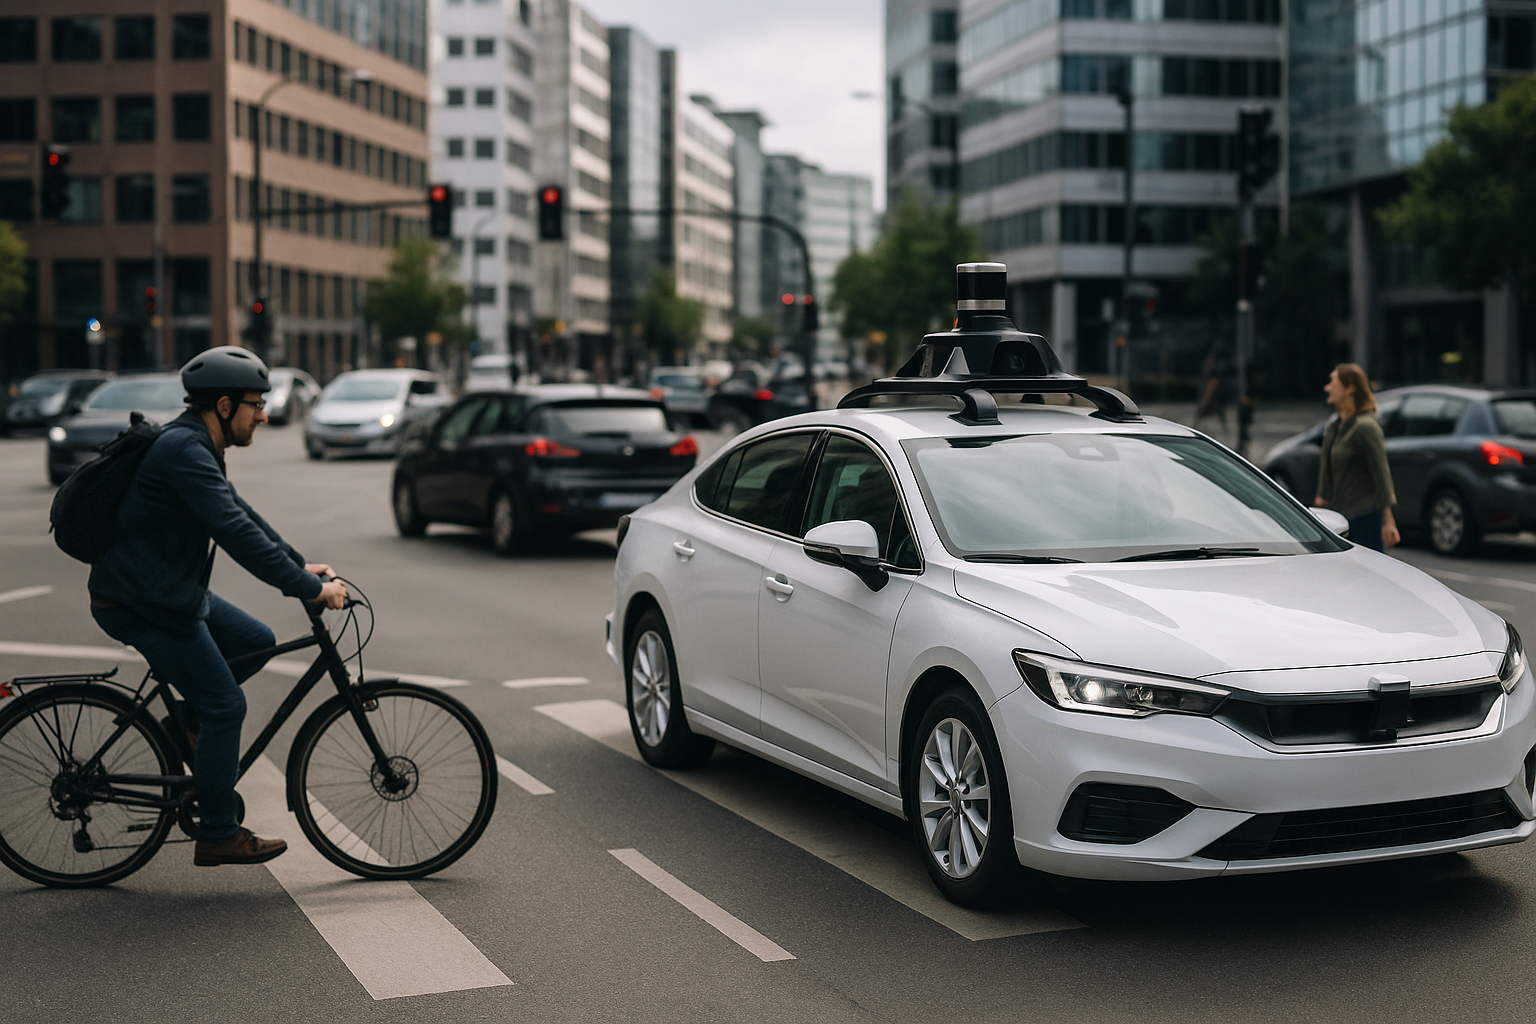
Perché la città è il banco di prova più duro per la guida automatizzata
In ambito tecnico, un veicolo autonomo è un sistema capace di percepire l’ambiente, pianificare una manovra e controllare accelerazione, sterzo e frenata con un livello di intervento umano ridotto o nullo. Se in contesti semplici (strade scorrevoli, segnaletica chiara, traffico regolare) molte funzioni risultano prevedibili, la città ribalta il tavolo: incroci irregolari, pedoni imprevedibili, biciclette che appaiono da angoli ciechi, lavori stradali che cambiano corsie da un giorno all’altro. Qui la difficoltà non è “vedere” un ostacolo, ma capire cosa farà tra un secondo e come le regole (scritte e non) si applicano in quel punto preciso.
Scenario urbano complesso: definizione e variabili che mandano in crisi gli algoritmi
Uno scenario urbano complesso è un insieme di condizioni dinamiche e ambigue che aumentano l’incertezza decisionale del sistema. Non è solo “tanto traffico”: è la combinazione di geometrie stradali non standard, interazioni sociali e segnali contraddittori. Un esempio tipico è la svolta a sinistra in un incrocio senza corsia dedicata: l’auto deve stimare la distanza dei veicoli in arrivo, interpretare le intenzioni di chi sta attraversando, e scegliere un margine di sicurezza senza bloccare il flusso.
Le variabili che pesano di più nei test avanzati sono spesso queste:
- Occlusioni (furgoni in sosta, siepi, cantieri) che nascondono utenti vulnerabili.
- Segnaletica degradata o temporanea, difficile da generalizzare.
- Comportamenti opportunistici (tagli di corsia, sorpassi “creativi”, attraversamenti fuori strisce).
- Interazioni negoziate: il classico “ti faccio passare” con un cenno, che un algoritmo deve tradurre in segnali osservabili.
Dalla percezione alla previsione: cosa viene stressato davvero nei test
Nei sistemi moderni, la percezione è la fase in cui sensori e software costruiscono una mappa degli oggetti: veicoli, pedoni, semafori, corsie. La parte più delicata nei centri urbani, però, è la previsione delle traiettorie: stimare dove si muoveranno gli altri attori e con quale probabilità. Un pedone sul marciapiede non è automaticamente “non pericoloso”; se guarda verso la strada e accelera il passo, la probabilità di attraversamento cambia e la pianificazione deve aggiornarsi in tempo reale.
Qui entra in gioco la pianificazione del percorso, cioè la generazione di una manovra che rispetti il codice della strada e mantenga comfort e fluidità. Nei test avanzati si misurano fenomeni concreti: frenate troppo brusche, indecisioni in prossimità di incroci, eccesso di cautela che crea code. Il punto è trovare un equilibrio tra prudenza e “naturalezza” di guida, perché in città anche gli altri conducenti reagiscono: se un’auto si ferma dove nessuno si aspetta, aumenta il rischio di tamponamenti o manovre improvvise attorno ad essa.
Come si testano i veicoli autonomi in città: simulazione, prove controllate e validazione
La validazione urbana matura non si affida a un solo metodo. La simulazione permette di riprodurre migliaia di varianti dello stesso incrocio cambiando meteo, densità di traffico e comportamenti. È utile per scovare casi limite: ad esempio un monopattino che entra nella carreggiata da dietro un autobus fermo, proprio mentre il semaforo passa al giallo. Poi arrivano le prove in aree controllate, dove si ricreano situazioni reali con margini di sicurezza elevati, e infine i test su strada con protocolli rigorosi.
Un tassello spesso sottovalutato è la qualità dei dati: per addestrare e verificare i modelli servono annotazioni coerenti e metriche ripetibili. Tra le misure tipiche ci sono il numero di interventi umani per chilometro, la distanza minima da utenti vulnerabili, e la percentuale di scenari risolti senza violazioni. Per un quadro generale sulle sfide e le raccomandazioni di sicurezza, è utile consultare le linee guida pubbliche della pagina sulla sicurezza dei veicoli automatizzati.
Edge case urbani: i casi rari che contano più di quelli comuni
Nel gergo tecnico, un edge case è un evento raro ma ad alto impatto, che può far emergere debolezze non visibili nei test standard. In città gli edge case sono quasi una tradizione: un camion che fa retromarcia in una via stretta, un semaforo parzialmente coperto da un telo, un pedone che spinge un passeggino e cambia direzione all’ultimo. La difficoltà è che questi casi non sono solo “oggetti strani”, ma combinazioni di contesto e intenzioni.
Per gestirli, i sistemi più robusti usano ridondanza e controlli incrociati: se la corsia non è leggibile, la localizzazione deve affidarsi a mappe e geometria; se una previsione è incerta, la pianificazione applica una strategia conservativa ma non paralizzante. In pratica, la città premia chi sa degradare con grazia: rallentare, aumentare la distanza, scegliere traiettorie più semplici. Il test avanzato serve a verificare che questa “modalità prudente” non diventi un blocco permanente del traffico.
Il salto di qualità dei veicoli autonomi passa da qui: imparare a trattare l’ambiente urbano come un sistema sociale oltre che fisico, dove la sicurezza dipende da decisioni interpretabili e comportamenti prevedibili. I test più seri non cercano la perfezione in condizioni ideali, ma la coerenza quando tutto è imperfetto: segni a terra sbiaditi, pioggia che riflette le luci, utenti distratti. Quando un’auto riesce a muoversi in questo caos con robustezza e trasparenza operativa, non sta solo guidando: sta dimostrando di saper convivere con la complessità quotidiana delle città.
Le informazioni fornite hanno scopo divulgativo e non costituiscono consulenza tecnica, legale o di sicurezza; requisiti e normative possono variare in base al contesto e vanno verificati su fonti ufficiali aggiornate.